| Lichtschnitt |
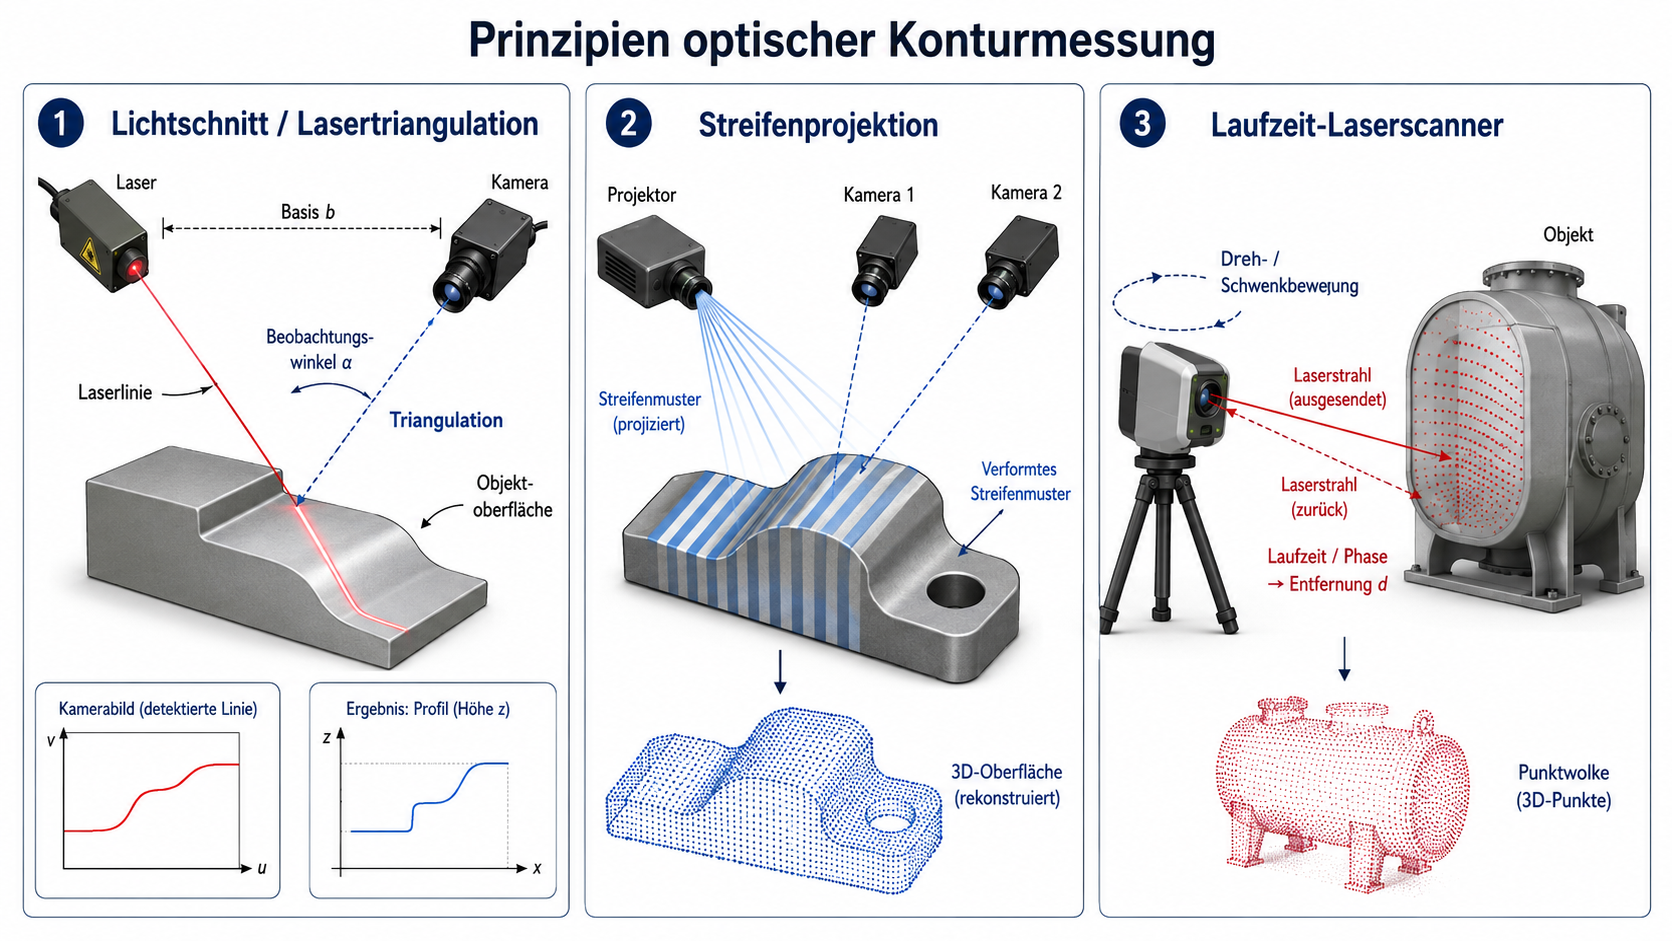
Laserlinie + Kamera, Triangulation |
hohe Profilrate, gute lokale Höhenauflösung |
Inline-Profile, Kanten, Spalte, Schweißnähte |
begrenztes Messfeld, Abschattungen |
| Streifenprojektion |
Strukturiertes Licht + Kamera(s), Triangulation |
sehr hohe Punktdichte, detailreiche Oberflächen |
kleine und mittlere Bauteile, CAD-Vergleich, Reverse Engineering |
viele Messfelder bei großen Objekten |
| Photogrammetrie / Stereo Vision |
Triangulation aus mehreren Kamerabildern |
flexibel, große Messvolumina, kamerabasiert |
große Bauteile, flexible Messaufbauten, Dokumentation |
abhängig von Kalibrierung und Oberflächenmerkmalen |
| Konfokale Messung |
punktuelle Abstandsmessung über Fokus-/Konfokalprinzip |
sehr hohe Präzision im Nahbereich |
kleine Bauteile, Mikrogeometrie, feine Höhenstrukturen |
kleines Messfeld, meist sequenzielle Erfassung |
| Fokusvariation |
Höhenbestimmung über Schärfelage |
gute Detaildarstellung, Oberflächenstrukturen |
Mikrotopografie, kleine Teile, Oberflächenanalyse |
eher Nahbereichsverfahren |
| Interferometrie |
Auswertung optischer Phaseninformation |
extrem hohe Höhenauflösung |
Form- und Rauheitsmessung, hochpräzise Oberflächen |
empfindlich gegen Vibrationen und Umgebungsbedingungen |
| Lasertracker |
hochpräzise Punktmessung in großen Volumina |
sehr genaue 3D-Punkte, große Arbeitsbereiche |
Montage, Ausrichtung, Großbauteilvermessung |
keine dichte Punktwolke wie ein Scanner |
| Laufzeit-Laserscanner |
Entfernungsmessung über Laufzeit / Phase |
großes Messvolumen, effiziente 3D-Punktwolke |
Fahrzeuge, Maschinen, Anlagen, große Bauteile |
Registrierung mehrerer Positionen erforderlich |
| Taktile KMG |
kontaktierende Punktmessung mit Taster |
sehr hohe Genauigkeit |
Referenzmessung, Kalibrierung, Einzelmerkmale |
langsam, nicht berührungslos, nicht vollflächig |